对油气资源需要量越来越大的今天����,入们在将眼光投向海洋����。全球海上油气资源约莫有44%贮存在海平面300m以下的深水海域����。中国海洋石油总公司在建造3000m深水铺管船����,在“十一五”期间要建成3000m海底管路敷设能力����。因而����,在海洋石油走向深水的发展趋向下[1]����,水下自动化作业机具的研造拥有沉大现实意思����。
水深500m左右的浅水海底管路大多是通过潜水员直接把持或以水下密封舱作为作业空间执行衔接����。而深水区域海底管路的衔接步骤多数是机械衔接步骤[2]����,大体能够分为3种:卡爪式衔接、夹具式衔接和法兰式衔接����。法兰式衔接是常用机械衔接方式����,是当前海洋索求钻研的管路回接方式之一[3]����。
针对深海管路钛法兰衔接技术����,着沉介绍其作业机具的发展示状����,并对其工作道理进行总结����,以便为法兰衔接机具的研造提供钻研思路����。
1、深海管路法兰衔接技术
1.1水下法兰衔接技术概述
水下回接是深海管路敷设沉要组成部门����。水下回接技术是指将新开发的出产管路并入已建的管网����,充分利用已建设施����,使边际幼油田开发变得经济有效����,其重要内容蕴含:管路与平台的衔接、管路与管网的衔接、管路与立管的衔接和管路问的衔接等����。
深海管路法兰衔接技术属于水下回接技术����,是将海底管路通过法兰螺栓衔接方式衔接����,实现管路敷设的技术[4]����。深海管路法兰衔接机具是利用于海底管路水下作业技术的一种特种机具���������;吣芄皇迪趾5坠苈返姆ɡ枷谓����,是回接过程的最后一步����。其同时能够利用于水下维建����,适合于各类海区和分歧水深的作业要求[5]����。由于潜水员在深水海底不能直接施工����,只有在水下机械人ROV(RemotelyOperatedVehicle)的辅助下作业����,同时深海又拥有高静压、侵蚀等个性����,导致深海管路法兰衔接机具设计拥有很大难度����。设计出远程操控的法兰衔接机具将大大提高我国在水下回接的技术水平����。
1.2典型法兰衔接机具
在深海管路法兰衔接机具的钻研和利用领域中����,美国Sonsub公司、挪威Acergy公司和瑞士的AllseasGroup公司均占有有关技术和产品����。其中Sonsub公司和Acergy公司的深海管路法兰衔接机具最拥有代表性����,并都有现实工程利用����。
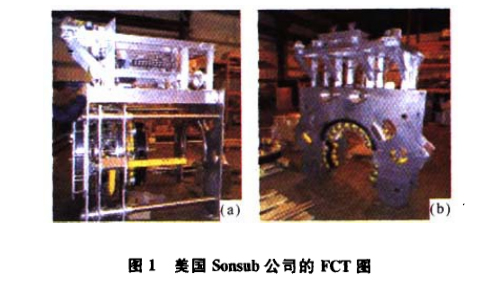
1)Sonsub公司水下管路衔接BRUTUS系统[6����。]的法兰衔接机具如图1所示����。
钛法兰衔接机具由两部门组成����,别离是螺栓插入张紧机具BITT(BoltInserationandTensioningT001)和螺母库NM(NUTMagazine)����。图1-a为螺栓插入张紧机具����,用于携带衔接法兰的螺栓�����;图1-b为携带螺母的螺母库����。螺栓插入张紧机具和螺母库上装置有ROV接口������?����,RoV能够携带螺栓插入张紧工具和螺母库在水下活动����,并向螺栓插入张紧工具和螺母库提供动力和节造信号����,同时将反馈信号传递给工作母船����。为了方便水下操作����,螺栓插入张紧工具和螺母库上装置有浮力资料����,使其处于零浮力状态����。
机具对孔操作由水下电视监测����,通过视发觉看不休调整误差����,实现对孔作业����。对螺栓预紧力监测选取传感器����,以便精确节造预紧力����。2000年在挪威表海400m深处实现了406.4
mm管路法兰的衔接和254.01TtlTI软管法兰的衔接����。该机具最大工作水深是3000m����,最大连收受径是609.6mm����,合用于API尺度法兰����。
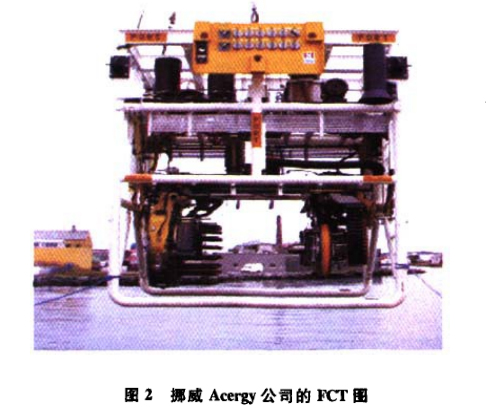
2)Acergy公司的MATIS系统‘8—93法兰衔接机具如图2所示����。该机具结构是一体的����,所有职能部件都装置在表框架上����,蕴含螺栓插入职能部件、螺母拧紧职能部件、机械手和一个存储螺栓、螺母、密封垫片的机具仓等����。选取������?榛杓瓶善揪萘帐苈烦叽纭⒐ぷ魉詈土帐苈反缶值姆制缪∪》制绲淖楹戏绞����。螺栓插入职能部件和螺母拧紧职能部件
被装置在一个滑动梁上����,在液压缸的推动下螺栓插入职能部件和螺母拧紧职能部件可沿着滑梁移动����,实现螺栓插入等作为����。法兰衔接机具上设置ROV接口和浮力块����,整套机具可由RoV水下携带����,并从ROV获得动力和节造信号����。ROV能够在工作母船上装置到衔接机具上����,也能够在水下与衔接机具结合����。对孔操作由水下电视监测����,通过视发觉看不休调整误差����,实现对孔作业����。该机具装有一个存储螺栓、螺母和密封垫片的机具仓����,携带的螺栓、螺母和密封垫片数量可能满足三对法兰的衔接����,所以一次下水能够进行屡次衔接����,并削减了由于螺栓、螺母或垫片跌落造成的衔接失败概率����。
Acergy公司对法兰衔接机具的钻研起子1994年����,机具拥有更多的工程利用和更深的水下工作纪录����。第一次利用于1999年����,在挪威为Statoil公司(挪威国度石油公司)实现了一个228.6mm管路法兰的衔接����,水深98m����。2000年10月又为Statoil公司在武威的Gullfaks实现了558.8~609.6Erlm管路法兰的衔接����,水深215m����。2001年10月在西非安
哥拉的Girassol进行了100多个法兰的衔接����,管路法兰尺寸为228.6~330.2ram����,最大水深达到1400m����,衔接大局蕴含管路与平台的衔接、管路与立管的衔接等����。Acergy法兰衔接机具的最大工作水深达3000m����,可连收受径领域是101.6~914.4131111����,合用于API和ANSI尺度法兰����。
综上所述����,目前深海钛法兰衔接机具技术只把握在国表少数大公司手中����,而国内较少有有关钻研����,没有成熟设备����,都是通过租赁美国或挪威等国度水下机具进行作业����。
2、三瓣式深海管路法兰衔接机具结构设计
深海管路法兰衔接机具选取三瓣式结构����,重要蕴含:表框架、内框架、液压节造������?椤⑺律阆窕⒖ㄗ埂⒙菟狻⒙菽缚夂蚏OV接口平台等8部门����。三维模型如图3所示����。表框架为桁架式结构����,是整个机具的支持体����,联结各个部件并保障各部件与管路、法兰的相对地位精度�����;内框架搭载螺栓库和螺母库����,其能够绕管路周向动弹����,保障螺栓与法兰孔
能够实现对准�����;液压阀箱内液压阀的开合����,驱动液压缸和液压马达作为����,实现机具的各项职能�����;水下摄像机监测机具作业状态����,反馈管路与机具、法兰与机具的位相信息����,并将其显示在上位机显示终端上�����;卡爪机构与表框架通过螺栓衔接����,可将整个机具定位于海底管路�����;ROV接口平台与辅助作业ROV上的专用接口对接����,实现RoV动力液压源、信号源与机具衔接�����;螺栓库用于存放螺栓并插入螺栓����,装置在管路的活动法兰一侧����,选取三瓣式结构����,拥有拉伸预紧螺栓的职能�����;螺母库用于存放螺母并拧人螺母����,装置在管路的固定法兰一侧����,也选取三瓣式结构����,拧入固定法兰一侧的螺母����。管路为机具的操作对象����。操控系统由操控面板和上位机PC组成����,操控系统发出指令后����,PLC下位机节造系统节造液压阀箱作为����,实现机具各部门作业����。远程操控的RoV����,可以为无人法兰衔接提供必要的辅助作业����,如携带机具定位到管路上与ROV接口平台对接等����,同时为机具提供液压动力源����。
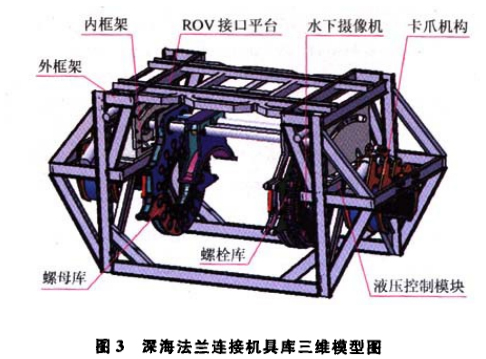
机具工作道理:机具通过卡爪机构定位到管路后����,螺栓库与螺母库随内框架动弹�����;螺栓库携带的螺栓部门插入旋转法兰孔����,带头旋转法兰动弹����,调整旋转法兰与固定法兰使其对正�����;法兰孑L对正之后����,螺栓库插入螺栓����,另一侧的螺母库拧入螺母����。其中����,螺栓库沿周向均布16个结构一样的拉伸拧紧机构����,选取拉伸螺栓预紧方式����,每个都拥有拉伸螺栓拧入螺母的职能����,法兰两侧的螺母拧入施加了预紧力的螺栓����,最终实现管路的法兰螺栓衔接����。
3、三瓣式深海管路法兰衔接机具作业规划
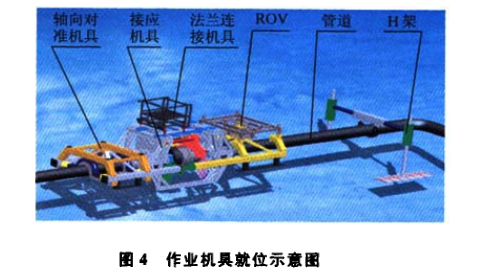
深海管路的衔接����,由于受到水深的造约����,不成能采取潜水员作业大局����,也不便采取水下密封舱作业大局����,它选取一种无潜水员的自动回接步骤����,通过水下机械人ROV节造法兰衔接机具实现管路的法兰衔接����。该自动法兰衔接机具的前提前提有:RoV节造整个过程����,能够监测法兰孔的对正精度、提供液压油源等表部作为�����;两个管路已经由其他作业机具拖拽靠近����,且保障两个管路的法兰切近距离和管路同轴度在划定的领域内����。图4为作业机具就位图����,蕴含衔接机具和辅助机具����。辅助机拥有轴向对准机具、策应机具、RoV和H架等����。在法兰衔接作业之前����,H架将管路提升离海底面肯定高度����,轴向对准机具和策应机具共同作业实现管路的初对准����,这样辅助机具能够将两管路对齐到肯定精度����,再由法兰衔接机具作业����,最终实现管路法兰的衔接����。
具体衔接作业过程规划如下����,部门作为如图5所示:
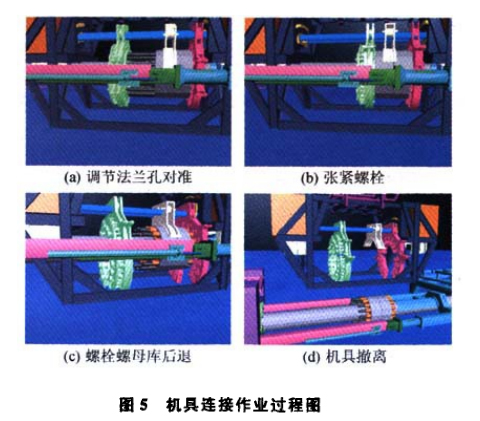
1)海上操控船装载法兰衔接机具和其他辅助机具定位到回接地址的海面����,而后把所有设备传送到水下回接地址����,筹备进行对接工作����。
2)RoV携带辅助机具就位到工作地址后����,轴向对准机具和策应机具将管路粗对准����。
3)ROV将机具传送到实现粗对准的管路上����,节造机具的卡爪机构夹紧管路����,三瓣式开合机构关合����,螺栓库和螺母库中心线根基与法兰中心线对正����。
4)节造机具框架调节装置推动螺栓库前进����,至靠近法兰端面终场�����;旋转折构动弹螺栓螺母库����,调节螺栓与旋转法兰的法兰孔对准����。
5)待螺栓与法兰孔对准后����,推动螺栓库前进����,将螺栓结尾插入旋转法兰孔�����;再次动弹螺栓螺母库����,调节旋转法兰与固定法兰的法兰孔对准����,如图5-a����。
6)待法兰孔对准后����,将螺栓齐全插入旋转法兰����,同时推动螺母库前进与法兰端面贴合�����;节造机具螺母库旋入螺母����。
7)待螺母旋人后����,节造机具螺栓库张紧螺栓����,如图5-b�����;实现衔接后����,推动螺栓螺母库后退����,如图5-c����。
8)待螺栓螺母库后退到初始地位����,节造机具开合机构爪瓣与夹紧机构卡爪张开����,筹备撤离机具�����;最后����,由ROV节造机具撤离管路����,如图5-d����。至此����,作业实现����,实现管路法兰的远程操控衔接����。
4、结论
我国深水海域环境较为复杂����,海底管路法兰衔接必要多机具结合作业����,设计拥有难度����。针对深海管路敷设的需要����,综合思考作业环境、水下作业机具要求等成分����,提出了拥有自主知识产权的三瓣式法兰衔接机具结构和作业过程规划����,为进一步钻研法兰衔接机具指了然方向����。
参考文件
[1]焦向东����,周灿丰����,陈家庆����,等����。21世纪海洋工程衔接技术的挑战与对策[J]����。焊接����,2007����,l(5):23—26.
[2]周灿丰����,焦向东����,陈家庆����,等.海洋工程水下衔接新技术[J].北京石油化工学院学报����,2006����,14(3):20一22.
[3]于达.海底天然气管路投产案例分析[J].天然气工业����,2007����,27(10):109—111.
[4]时黎霞����,李志刚����,赵冬岩����,等.海底管路回接技术[J].天然气工业����,2008����,28(5):106-108����。
[53刘春厚����,潘东民����,吴谊山.海底管路维建步骤综述[J].中国海上油气����,2004����,16(1):60-61.
[6]G10VANNICORBETTA����,DAVIDS.COX.Deepwatertie-insofrigidlines:horizontalspoolsorverticaljumpers[C]//SPEOffshoreEuropeConferenceProceedings.Aberdeen(Scotland):SocietyofPetroleumEngineers(SPE)����,1999:203—209.
[7]CORBETTAG����,CURDENR.Anewapproachtocapexandtopexreduction:anintegratedsystemforromotetie-insandpipelinerepair[C3//Proceedings
oftheAnnualOffshoreTechhobgyConference.Houston�����;OffshoreTechnologyConference����,2000:313—319.
[8]VINCENTALLIOT����,IANFRAZER.Tie-insystemuseslow-costflangesondeepwatergirassoldevelopment[J].Oil&GasJournal����,2002:96—104.
[9]Stoltoffshore|imited.Remoteboltedflangeconnectionapparatusandmethodsofoperationthereof:Norway����,In—ternationalPatent����。w003/040602[P].2005—05—15.
有关链接







